


Électronique et capteurs ·
Aligner un capteur à ultrasons sur une plaque : support à deux ouvertures
Maintenez un module à deux transducteurs pendant un essai sur table. Adaptez ouvertures, entraxes du circuit et distance arrière au capteur réel.
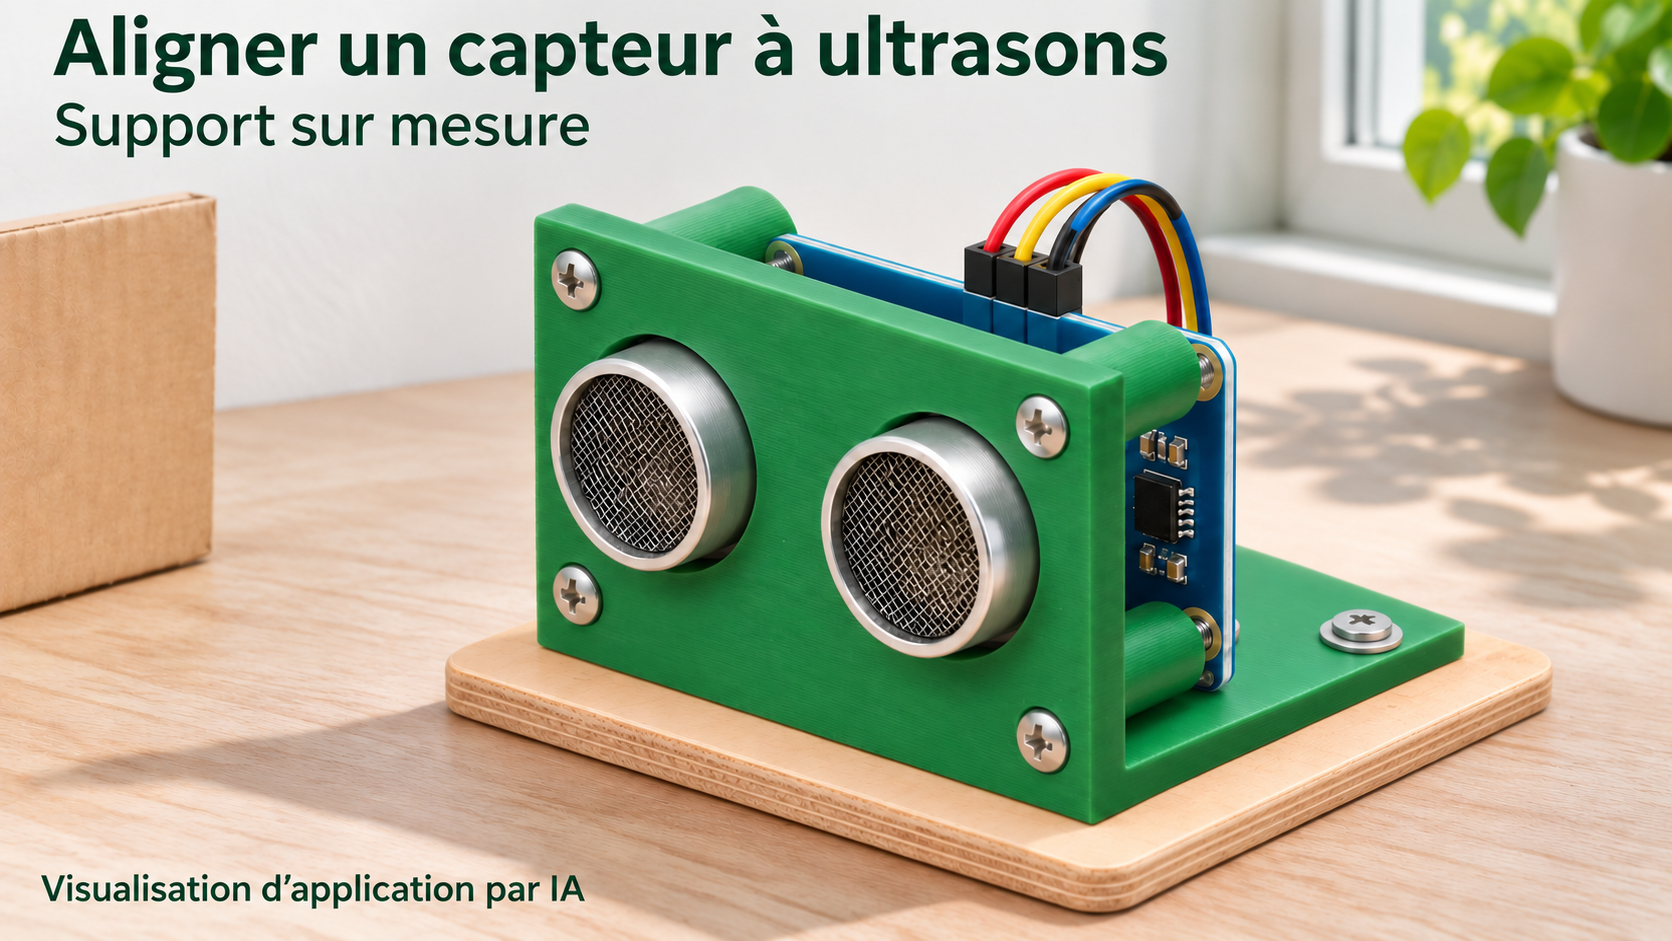
Une position fixe pour les essais sur table
Pendant un essai simple de distance, le capteur ne devrait pas basculer à chaque mouvement de câble. Ce support maintient verticalement un module à deux transducteurs côte à côte. Ils traversent deux ouvertures avant ; quatre bossages arrière portent un circuit adapté. Deux trous de pied permettent le vissage sur une plaque de prototype.
Capteur, vis, éléments de serrage opposés et électronique sont séparés. Le support est mécanique : il ne produit ni mesure ni affichage de distance. L’application illustrée est un montage fixe sur table.
Mesurer séparément transducteurs et circuit
Mesurez diamètre extérieur des capsules et entraxe. can_d est le diamètre fini des ouvertures, jeu choisi compris ; can_pitch est la distance entre leurs axes. Ne serrez pas les capsules métalliques et ne transmettez pas les efforts de montage à leurs soudures.
pcb_x et pcb_z décrivent les entraxes horizontal et vertical d’un rectangle à quatre trous, pas les dimensions extérieures du circuit. Mesurez les quatre trous et vérifiez les composants sur les deux faces. La seule désignation HC-SR04 ne suffit pas à établir l’ajustement. Un module sans quatre trous correspondants n’est pas automatiquement adapté.
Distance arrière et encombrement
Valeurs initiales : can_d 16,5 mm, can_pitch 26 mm, pcb_x 40 mm, pcb_z 20 mm, rear_gap 8 mm, wall 3 mm, pcb_d 2,4 mm et foot_depth 30 mm. rear_gap est la longueur des bossages derrière la plaque avant. Le plan d’appui du circuit se trouve donc à wall plus rear_gap, soit 11 mm derrière la face avant. Les transducteurs doivent être assez longs pour ne pas rester en retrait de la plaque imprimée.
Le diamètre des bossages vaut pcb_d plus 4 mm, soit 6,4 mm. La largeur est le maximum entre can_pitch plus can_d plus deux fois wall et pcb_x plus diamètre de bossage plus 2 mm : 48,5 mm par défaut. La hauteur avant, calculée selon transducteurs et entraxe vertical, vaut 28,4 mm. Avec le pied de 3 mm, la hauteur totale atteint 31,4 mm.
Plages de réglage et trous de pied fixes
Plages : ouverture 10–25 mm, entraxe des transducteurs 18–45 mm, entraxe horizontal 28–65 mm, vertical 10–30 mm, distance arrière 4–16 mm, paroi 2,4–5 mm, trou de circuit 1,8–3,5 mm et profondeur du pied 18–50 mm. can_pitch doit dépasser can_d plus 2 mm. Le modèle contrôle aussi les collisions entre bossages et ouvertures.
La profondeur du pied doit dépasser wall plus rear_gap plus 3 mm. Ses deux trous restent à 3,4 mm indépendamment de pcb_d, chacun à 6 mm des bords latéral et arrière. Têtes de vis, outils et connecteurs demandent aussi de la place ; les contrôles géométriques ne couvrent pas tous les montages réels.
Imprimer, assembler puis essayer
Une orientation possible place la face avant sur le plateau. Vérifiez le surplomb du pied et les supports dans le logiciel de tranchage, puis ébavurez ouvertures et passages de vis. Fixez le circuit à plat sur les quatre bossages sans le courber ni relier des pistes avec la visserie. Choisissez la longueur de vis selon plaque, bossages, circuit et éléments de serrage. Vissez le pied sur une base plane et retenez les câbles contre la traction.
Avant l’essai, contrôlez les faces dégagées, les fixations et le raccordement selon les exigences du capteur. Essayez une cible fixe pour vérifier si le montage convient aux mesures souhaitées. Le support ne garantit ni portée ni précision. Il ne convient pas au guidage de véhicule ou aux arrêts de protection. L’image est une visualisation d’application par IA ; aucun essai physique d’impression ou de mesure n’est documenté.
Étape suivante